Domain jwml.de kaufen?
Wir ziehen mit dem Projekt
jwml.de um.
Sind Sie am Kauf der Domain
jwml.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain jwml.de kaufen?
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **

Ähnliche Suchbegriffe für Servomotor
Top-Angebote
Produkte zum Begriff Servomotor:
-
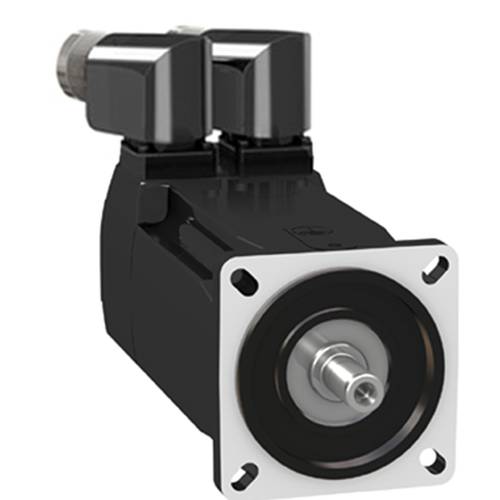
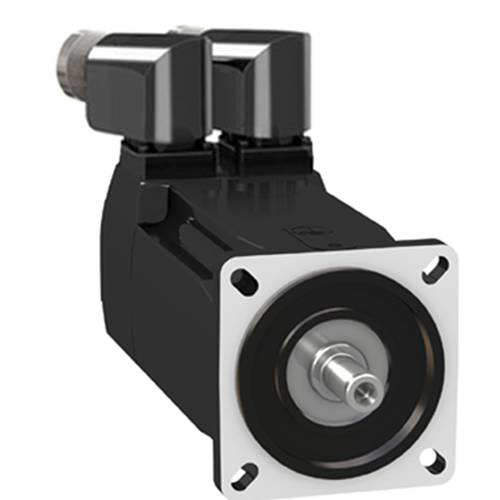
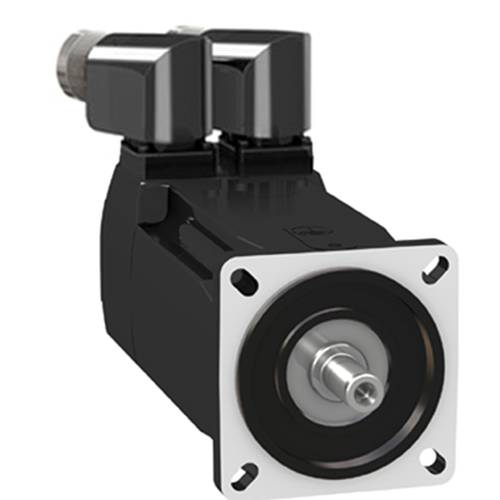
Schneider Electric Servomotor BMH0701T06A2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,4 Nm und erreicht ein Spitzendrehmoment von 4,2 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 5000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 680 W. Der eingebaute Encoder ist als Singelturn mit 16 Perioden/Umdrehung (16x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1389,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Kohlbecker, Günter: Gebäudeenergiegesetz Informationen für ImmobilieneigentümerGebäudeenergiegesetz Informationen für Immobilieneigentümer , Die Erhöhung der Treibhausgase in der Atmosphäre entsteht unter anderem durch das Verbrennen fossiler Brennstoffe, z. B. durch das Heizen in Wohngebäuden. Ebenso ist erkennbar, dass die Klimaerwärmung auch die Forderung nach kühlen Räumen ankurbelt und somit ein Mehrfaches an Energie verbraucht wird. Die Konsequenz daraus ist für uns, die Art des Heizens auf Klimaneutralität umzustellen und auch das Umfeld gegen die Erwärmung zu wappnen. Ein Schwerpunkt gibt die Regierung beim Thema Heizung vor. Also ist es an der Zeit, dass sich Haus- und Wohnungseigentümer Gedanken machen, wie sie durch Änderungen bzw. Anpassungen ihr eigenes Gebäude fit für die Zukunft machen können. Dabei ist zu bedenken, dass bei einem Gebäude jede Änderung auch eine Verschiebung beziehungsweise Änderung an einer anderen Stelle bewirkt. Alle energiesparenden Maßnahmen belasten den Geldbeutel. Die Kosten für Material, Handwerker etc. fallen sofort an, die entstehenden Einsparungen, z. B. bei den Strom- und Heizkosten, machen sich aber erst im Laufe der Zeit bemerkbar. Es gilt also zu entscheiden, welche Maßnahmen eignen sich und sind gut umsetzbar? Welche (gesetzlichen) Verpflichtungen haben Immobilieneigentümer? Dieses Buch hilft dabei, rechtliche Grundlagen und die eigenen Vorstellungen in Einklang zu bringen. , Lüfterkupplungen > Motorkühlung , Erscheinungsjahr: 202311, Produktform: Kartoniert, Titel der Reihe: Bau-Rat##, Autoren: Kohlbecker, Günter, Seitenzahl/Blattzahl: 96, Abbildungen: Grafiken und Tabellen, Keyword: Architekt; Brennstoffe; Dämmung; Einfamilienhaus; Einsparung; Energieberater; Energieeinspargesetz; Energiegesetz; Energiesparen; GEG; Gasheizung; Gebäude; Gebäudeenergiegesetz; Gesetz; Handwerker; Haus; Hausbesitzer; Hauseigentümer; Heizen; Heizkosten; Heizung; Heizungsgesetz; Immobilie; Immobilienbesitzer; Ingenieur; Klimaanlage; Mehrfamilienhaus; Pelletheizung; Pellets; Stromkosten; Umweltschutz; Verordnung; Wohngebäude; Wohnung; Wärmepumpe; Ölheizung, Fachschema: Nachhaltigkeit~Sustainable Development~Umwelt / Schutz, Umweltschutz~Renovierung~Technologie, Fachkategorie: Hausrenovierung und -ausbau~Technologie, allgemein, Warengruppe: HC/Technik allgemein, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 233, Breite: 169, Höhe: 15, Gewicht: 207, Produktform: Klappenbroschur, Genre: Mathematik/Naturwissenschaften/Technik/Medizin,24,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH0702T06A2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 2,48 Nm und erreicht ein Spitzendrehmoment von 7,44 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 5000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 1080 W. Der eingebaute Encoder ist als Singelturn mit 16 Perioden/Umdrehung (16x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1445,46 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
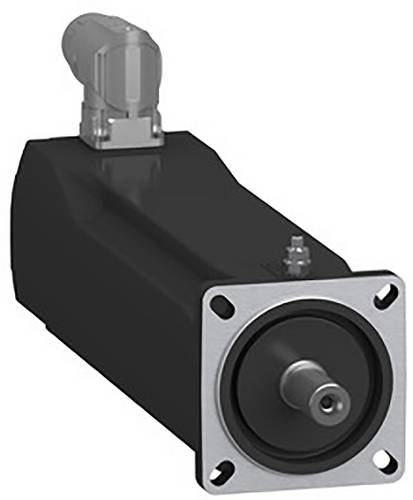
Schneider Electric Servomotor SH30703P0BF4000SH3-Servomotor für Lexium 52 & Lexium 62. Synchronmotor, niedriges Trägheitsmoment. Baugröße 100 mm - Nennleistung =1700 W. Moment Dauerstillstand/Spitze 8,0/28,3 Nm. Drehzahl Nenn/Max =2400/6000 U/min. Wellenende glatt in IP54 - Gehäuse IP65. Multiturn Encoder, SinCos, 128x1024x4096. Haltebremse integriert und Wellendurchmesser von 19 mm. Anschluss mit 2 Kabel, gerade. 2x M23.2448,65 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter

-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
-
Wie kann die Benutzerfreundlichkeit einer Webseite verbessert werden, um die Interaktion und Zufriedenheit der Nutzer in den Bereichen Design, Navigation und Funktionalität zu steigern?
Die Benutzerfreundlichkeit einer Webseite kann verbessert werden, indem ein ansprechendes und benutzerfreundliches Design verwendet wird, das die Aufmerksamkeit der Nutzer auf sich zieht und eine positive Erfahrung bietet. Eine klare und intuitive Navigation ermöglicht es den Nutzern, sich leicht auf der Webseite zurechtzufinden und die gewünschten Informationen zu finden. Die Funktionalität der Webseite sollte reibungslos und effizient sein, um den Nutzern ein angenehmes und problemloses Nutzungserlebnis zu bieten. Durch regelmäßiges Feedback und die Berücksichtigung von Nutzerwünschen kann die Webseite kontinuierlich verbessert werden, um die Interaktion und Zufriedenheit der Nutzer zu steigern. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **

Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
Wie schließe ich einen Servomotor an einen Raspberry Pi an?
Um einen Servomotor an einen Raspberry Pi anzuschließen, benötigst du zunächst ein Servo-Steuermodul, da der Raspberry Pi nicht in der Lage ist, Servos direkt anzusteuern. Das Servo-Steuermodul wird über die GPIO-Pins des Raspberry Pi angeschlossen. Du musst die Stromversorgung des Servos mit dem 5V-Pin des Raspberry Pi verbinden und die Steuerung des Servos mit einem der GPIO-Pins des Raspberry Pi verbinden. **
Top-Angebote
Produkte zum Begriff Servomotor:
-
Schneider Electric Servomotor BMH0701T06A2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 1,4 Nm und erreicht ein Spitzendrehmoment von 4,2 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 5000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 680 W. Der eingebaute Encoder ist als Singelturn mit 16 Perioden/Umdrehung (16x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1389,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Kohlbecker, Günter: Gebäudeenergiegesetz Informationen für ImmobilieneigentümerGebäudeenergiegesetz Informationen für Immobilieneigentümer , Die Erhöhung der Treibhausgase in der Atmosphäre entsteht unter anderem durch das Verbrennen fossiler Brennstoffe, z. B. durch das Heizen in Wohngebäuden. Ebenso ist erkennbar, dass die Klimaerwärmung auch die Forderung nach kühlen Räumen ankurbelt und somit ein Mehrfaches an Energie verbraucht wird. Die Konsequenz daraus ist für uns, die Art des Heizens auf Klimaneutralität umzustellen und auch das Umfeld gegen die Erwärmung zu wappnen. Ein Schwerpunkt gibt die Regierung beim Thema Heizung vor. Also ist es an der Zeit, dass sich Haus- und Wohnungseigentümer Gedanken machen, wie sie durch Änderungen bzw. Anpassungen ihr eigenes Gebäude fit für die Zukunft machen können. Dabei ist zu bedenken, dass bei einem Gebäude jede Änderung auch eine Verschiebung beziehungsweise Änderung an einer anderen Stelle bewirkt. Alle energiesparenden Maßnahmen belasten den Geldbeutel. Die Kosten für Material, Handwerker etc. fallen sofort an, die entstehenden Einsparungen, z. B. bei den Strom- und Heizkosten, machen sich aber erst im Laufe der Zeit bemerkbar. Es gilt also zu entscheiden, welche Maßnahmen eignen sich und sind gut umsetzbar? Welche (gesetzlichen) Verpflichtungen haben Immobilieneigentümer? Dieses Buch hilft dabei, rechtliche Grundlagen und die eigenen Vorstellungen in Einklang zu bringen. , Lüfterkupplungen > Motorkühlung , Erscheinungsjahr: 202311, Produktform: Kartoniert, Titel der Reihe: Bau-Rat##, Autoren: Kohlbecker, Günter, Seitenzahl/Blattzahl: 96, Abbildungen: Grafiken und Tabellen, Keyword: Architekt; Brennstoffe; Dämmung; Einfamilienhaus; Einsparung; Energieberater; Energieeinspargesetz; Energiegesetz; Energiesparen; GEG; Gasheizung; Gebäude; Gebäudeenergiegesetz; Gesetz; Handwerker; Haus; Hausbesitzer; Hauseigentümer; Heizen; Heizkosten; Heizung; Heizungsgesetz; Immobilie; Immobilienbesitzer; Ingenieur; Klimaanlage; Mehrfamilienhaus; Pelletheizung; Pellets; Stromkosten; Umweltschutz; Verordnung; Wohngebäude; Wohnung; Wärmepumpe; Ölheizung, Fachschema: Nachhaltigkeit~Sustainable Development~Umwelt / Schutz, Umweltschutz~Renovierung~Technologie, Fachkategorie: Hausrenovierung und -ausbau~Technologie, allgemein, Warengruppe: HC/Technik allgemein, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 233, Breite: 169, Höhe: 15, Gewicht: 207, Produktform: Klappenbroschur, Genre: Mathematik/Naturwissenschaften/Technik/Medizin,24,90 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie funktioniert ein Arduino-Servomotor?
Ein Arduino-Servomotor wird über PWM (Pulsweitenmodulation) gesteuert. Der Arduino sendet eine Reihe von Impulsen an den Servomotor, um die Position des Servos zu bestimmen. Die Länge des Impulses bestimmt den Winkel, in den sich der Servomotor bewegen soll. Der Servomotor enthält einen internen Regler, der den Motor entsprechend der empfangenen Impulse steuert. **
-
Wie trimme ich den LEGO Servomotor?
Um den LEGO Servomotor zu trimmen, musst du zunächst sicherstellen, dass er korrekt angeschlossen ist und mit Strom versorgt wird. Dann kannst du die Trimmeinstellungen über die LEGO Mindstorms Software oder über den EV3-Stein selbst vornehmen. Du kannst die Position des Motors anpassen, um sicherzustellen, dass er in der neutralen Position richtig ausgerichtet ist. **
-
Ist der Servomotor ein AC- oder DC-Motor?
Ein Servomotor kann sowohl ein AC- als auch ein DC-Motor sein. Es hängt von der Anwendung und den Anforderungen ab. AC-Servomotoren werden häufig in industriellen Anwendungen eingesetzt, während DC-Servomotoren in kleineren Anwendungen wie Modellbau oder Robotik verwendet werden. **
-
Wie kann man einen Servomotor per App ansteuern?
Um einen Servomotor per App anzusteuern, benötigt man zunächst eine App, die die Steuerung von Servomotoren unterstützt. Diese App kann entweder bereits vorhanden sein oder selbst programmiert werden. Anschließend muss der Servomotor mit einem Mikrocontroller oder einem anderen Steuerungsmodul verbunden werden, das die Befehle der App empfangen und an den Servomotor weiterleiten kann. Über die App kann dann die gewünschte Position oder Geschwindigkeit des Servomotors eingestellt und gesteuert werden. **
Ähnliche Suchbegriffe für Servomotor
-
Schneider Electric Servomotor BMH0702T06A2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 2,48 Nm und erreicht ein Spitzendrehmoment von 7,44 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 5000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 1080 W. Der eingebaute Encoder ist als Singelturn mit 16 Perioden/Umdrehung (16x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1445,46 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor SH30703P0BF4000SH3-Servomotor für Lexium 52 & Lexium 62. Synchronmotor, niedriges Trägheitsmoment. Baugröße 100 mm - Nennleistung =1700 W. Moment Dauerstillstand/Spitze 8,0/28,3 Nm. Drehzahl Nenn/Max =2400/6000 U/min. Wellenende glatt in IP54 - Gehäuse IP65. Multiturn Encoder, SinCos, 128x1024x4096. Haltebremse integriert und Wellendurchmesser von 19 mm. Anschluss mit 2 Kabel, gerade. 2x M23.2448,65 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH0702P16A2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 2,48 Nm und erreicht ein Spitzendrehmoment von 7,44 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 7000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 1380 W. Der eingebaute Encoder ist als Singelturn mit 16 Perioden/Umdrehung (16x1024) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist als Passfeder und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1504,58 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Schneider Electric Servomotor BMH0702T07A2AServomotor BMH der Reihe Lexium 32-Servoantriebe. Die BMH-Reihe der dreiphasigen AC-Servomotoren weist ein mittleres Rotorträgheitsmoment auf und ist perfekt für Anwendungen mit hohen Lasten angepaßt. Dank der Wicklungstechnologie ergibt sich eine sehr hohe Leistungsdichte in kompakter Ausführung. Dieser Servo hat ein nominelles Dauerstillstandsmoment von 2,48 Nm und erreicht ein Spitzendrehmoment von 7,44 Nm. Seine Nenndrehzahl beträgt in Abhängigkeit der Versorgungsspannung bis zu 5000 U/min. Es ergibt sich eine spannungsabhängige Nennleistung bis zu 1080 W. Der eingebaute Encoder ist als Multiturn mit 16 Perioden/Umdrehung (16x1024x4096) als SinCos Hiperface ausgeführt. Der elektrische Anschluss erfolgt über Steckverbinder 2x M23, um 90° gewinkelt und drehbar. Zur Befestigung beträgt der Motorflansch 70 mm. Die Antriebswelle hat einen Durchmesser von 11 mm. Das Wellenende ist glatt und konform zur Schutzart IP54 ausgeführt. Das Motorgehäuse entspricht der Schutzart IP65. Es ist keine Haltebremse vorhanden. Für den Betrieb des Synchronmotors empfehlen sich die Servoverstärker der Lexium-Reihe LXM32.1703,81 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann die Benutzerfreundlichkeit einer Webseite verbessert werden, um die Interaktion und Zufriedenheit der Nutzer in den Bereichen Design, Navigation und Funktionalität zu steigern?
Die Benutzerfreundlichkeit einer Webseite kann verbessert werden, indem ein ansprechendes und benutzerfreundliches Design verwendet wird, das die Aufmerksamkeit der Nutzer auf sich zieht und eine positive Erfahrung bietet. Eine klare und intuitive Navigation ermöglicht es den Nutzern, sich leicht auf der Webseite zurechtzufinden und die gewünschten Informationen zu finden. Die Funktionalität der Webseite sollte reibungslos und effizient sein, um den Nutzern ein angenehmes und problemloses Nutzungserlebnis zu bieten. Durch regelmäßiges Feedback und die Berücksichtigung von Nutzerwünschen kann die Webseite kontinuierlich verbessert werden, um die Interaktion und Zufriedenheit der Nutzer zu steigern. **
-
Wie steuere ich den Servomotor in meinem Code richtig?
Um einen Servomotor in deinem Code richtig zu steuern, musst du zunächst die passende Bibliothek für deinen Mikrocontroller oder dein Board importieren. Anschließend kannst du die Funktionen der Bibliothek verwenden, um den Servomotor anzusteuern. Dazu gehören Funktionen wie "attach()" zum Initialisieren des Servomotors und "write()" zum Setzen der gewünschten Position. **
-
Wie verkabelt man ein Micro-USB-Kabel mit einem Servomotor?
Um ein Micro-USB-Kabel mit einem Servomotor zu verkabeln, müssen Sie zuerst das Kabel abschneiden und die Drähte freilegen. Dann müssen Sie den positiven Draht des Kabels mit dem positiven Anschluss des Servomotors verbinden und den negativen Draht mit dem negativen Anschluss verbinden. Stellen Sie sicher, dass die Verbindungen sicher und isoliert sind, um Kurzschlüsse zu vermeiden. **
-
Wie schließe ich einen Servomotor an einen Raspberry Pi an?
Um einen Servomotor an einen Raspberry Pi anzuschließen, benötigst du zunächst ein Servo-Steuermodul, da der Raspberry Pi nicht in der Lage ist, Servos direkt anzusteuern. Das Servo-Steuermodul wird über die GPIO-Pins des Raspberry Pi angeschlossen. Du musst die Stromversorgung des Servos mit dem 5V-Pin des Raspberry Pi verbinden und die Steuerung des Servos mit einem der GPIO-Pins des Raspberry Pi verbinden. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.